קריאה של קובייה פיזית בעזרת מצלמה נשמעת פשוטה: מוצאים את הקובייה וקוראים את המספר. בפועל, סביבת שולחן המשחק מציבה כמה בעיות של ראייה ממוחשבת בבת אחת.
קודם כול המערכת צריכה לזהות איזה חפץ הוא קובייה. אחר כך היא צריכה לקבוע איזו פאה גלויה, להתמודד עם סיבוב ופרספקטיבה, ולהחליט אם הקובייה סיימה לזוז לפני שהיא מקבלת תוצאה.
קוביות שונות, בעיות שונות
קובייה רגילה בת שש פאות מציגה נקודות או ספרות על פאות שטוחות. קוביות אחרות של משחקי שולחן יכולות להיות בעלות יותר פאות, זוויות צפייה חדות יותר וסימונים קטנים בהרבה. גם החומרים משתנים. קוביות מבריקות, שקופות למחצה או מעוטרות עשויות להחזיר אור אחרת מקוביות אטומות.
המשמעות היא שמערכת מעשית לזיהוי קוביות צריכה להיות מאומנת ונבדקת על סוגי הקוביות שאנשים באמת משתמשים בהם.
התזמון הוא חלק מהזיהוי
בזמן שהקובייה מתגלגלת, המצלמה עשויה לראות כמה ערכים אפשריים. לכן התוכנה צריכה דרך לקבוע מתי ההטלה נעצרה. זיהוי תנועה, היסטוריית פריימים ודירוג ביטחון יכולים כולם לתרום לכך.
גם הסתרה חשובה. יד עשויה לכסות חלק מהקובייה, או שכמה קוביות ינחתו קרוב זו לזו. ההתנהגות הנכונה של המוצר היא לעיתים קרובות לבקש אישור, במקום לדווח בביטחון על תוצאה שרמת הביטחון בה נמוכה.
למה לשמור על הקוביות הפיזיות?
במשחקי שולחן, המטרה היא לא רק להחליף את החשבון. קוביות פיזיות הן חלק מהטקס של המשחק. ראייה ממוחשבת מאפשרת למערכת הדיגיטלית להבין את התוצאה, בזמן שהשחקן עדיין מטיל את החפץ האמיתי.
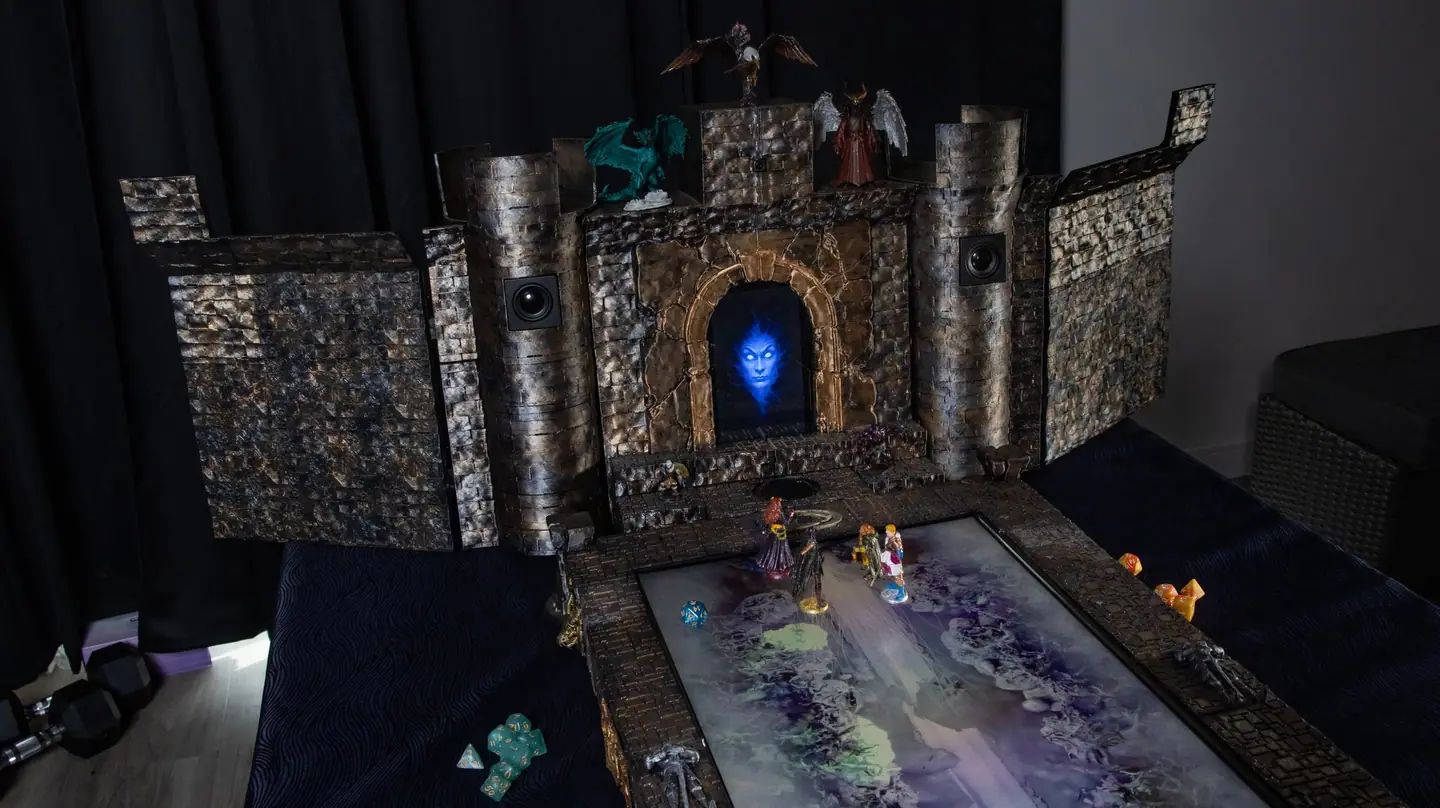
Realm Kinetics מפתחת את Doungim סביב העיקרון הזה. המצלמה שלה נועדה לחבר בין הפעולות הפיזיות סביב השולחן לבין השכבה הדיגיטלית של המשחק.
לכן בעיית ההנדסה המעניינת היא לא "האם מצלמה יכולה לראות מספר?" אלא האם כל שרשרת הזיהוי יכולה לפעול באמינות מספיקה כדי להיעלם לתוך המשחק הרגיל.